

كيف تؤثر خوارزمية التحكم على أداء منصة الحركة ذات 3 درجات حرية؟
Jan 19, 2026
في عالم محاكاة الحركة واختبارها، تعد منصة الحركة 3 DOF (درجات الحرية) بمثابة أداة متعددة الاستخدامات وأساسية. باعتباري موردًا لثلاث منصات حركة DOF، فقد شهدت بنفسي التأثير العميق الذي تحدثه خوارزميات التحكم على أداء هذه المنصات. في هذه المدونة، سوف نتعمق في العلاقة المعقدة بين خوارزميات التحكم وأداء 3 منصات حركة DOF، ونستكشف كيف يمكن للخوارزمية الصحيحة رفع قدرات النظام الأساسي وتلبية الاحتياجات المتنوعة لمختلف الصناعات.
فهم منصة الحركة 3 DOF
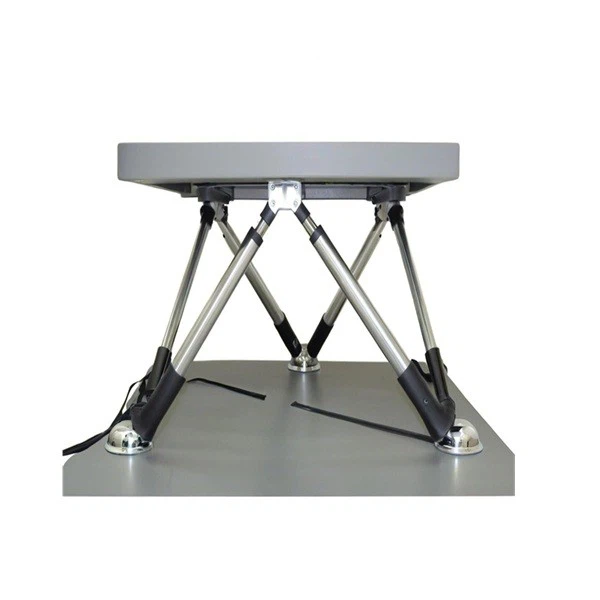
قبل أن نتعمق في دور خوارزميات التحكم، دعونا نفهم بإيجاز ما هي منصة الحركة 3 DOF. يمكن لمنصة الحركة ثلاثية DOF أن تتحرك في ثلاثة اتجاهات مستقلة: الانحدار، والتدحرج، والرفع. وهذا يسمح لها بمحاكاة مجموعة واسعة من الحركات، بدءًا من التأرجح اللطيف للقارب وحتى الحركات الأكثر ديناميكية التي يتم تجربتها في اختبارات الطيران والسيارات. تتكون المنصة من قاعدة ومنصة متحركة ومحركات تحرك الحركة. نظام التحكم مسؤول عن التحكم الدقيق في حركة المحركات لتحقيق الحركة المطلوبة.
دور خوارزميات التحكم
خوارزميات التحكم هي قلب وروح منصة الحركة 3 DOF. فهي تحدد كيفية استجابة المنصة لإشارات الإدخال، ومدى دقة إعادة إنتاج الحركة المطلوبة، ومدى تعويضها عن الاضطرابات الخارجية. يمكن لخوارزمية التحكم المصممة جيدًا أن تحسن أداء النظام الأساسي بشكل كبير، في حين أن الخوارزمية سيئة التصميم يمكن أن تؤدي إلى حركة غير دقيقة، وعدم الاستقرار، وحتى تلف النظام الأساسي.
الدقة والدقة
أحد الأهداف الأساسية لخوارزمية التحكم هو التأكد من أن المنصة تتحرك بدقة ودقة عالية. يعد هذا أمرًا بالغ الأهمية في التطبيقات التي تحتاج فيها الحركة إلى محاكاة سيناريوهات العالم الحقيقي عن كثب، مثل محاكاة الطيران أو اختبار السيارات. يجب أن تكون خوارزمية التحكم قادرة على حساب موضع المنصة وسرعتها وتسارعها بدقة بناءً على إشارات الإدخال وضبط أوامر المشغل وفقًا لذلك. وهذا يتطلب فهمًا عميقًا لديناميكيات المنصة والقدرة على التعويض عن عوامل مثل الاحتكاك والقصور الذاتي ورد الفعل العكسي.
الاستقرار والمتانة
جانب آخر مهم من خوارزمية التحكم هو الاستقرار والمتانة. يجب أن تكون المنصة قادرة على الحفاظ على حركة مستقرة حتى في حالة وجود اضطرابات خارجية، مثل الاهتزازات أو التغيرات في الحمل. يجب أن تكون خوارزمية التحكم قادرة على اكتشاف هذه الاضطرابات وضبط أوامر المشغل للحفاظ على الحركة المطلوبة. بالإضافة إلى ذلك، يجب أن تكون الخوارزمية قوية بما يكفي للتعامل مع الاختلافات في معلمات النظام الأساسي، مثل التغييرات في صلابة المحرك أو التخميد.

الاستجابة والأداء الديناميكي
في العديد من التطبيقات، يجب أن تكون المنصة قادرة على الاستجابة بسرعة للتغيرات في إشارات الإدخال. ويتطلب ذلك خوارزمية تحكم يمكنها توفير نطاق ترددي عالي وأوقات استجابة سريعة. يجب أن تكون الخوارزمية قادرة على حساب أوامر المشغل في الوقت الفعلي وتعديلها حسب الحاجة لتحقيق الحركة المطلوبة. بالإضافة إلى ذلك، يجب أن تكون الخوارزمية قادرة على التعامل مع الحركات عالية التردد دون إحداث ضوضاء مفرطة أو عدم استقرار.
أنواع خوارزميات التحكم
هناك عدة أنواع من خوارزميات التحكم التي يمكن استخدامها لثلاث منصات حركة DOF. ولكل نوع مزاياه وعيوبه، ويعتمد اختيار الخوارزمية على المتطلبات المحددة للتطبيق.
التحكم النسبي التكاملي المشتق (PID).
يعد التحكم PID أحد خوارزميات التحكم الأكثر استخدامًا على نطاق واسع في التطبيقات الصناعية. إنها خوارزمية بسيطة وفعالة يمكنها توفير أداء جيد في العديد من المواقف. تقوم وحدة التحكم PID بحساب أوامر المشغل بناءً على الخطأ بين الحركة المطلوبة والفعلية للمنصة. يوفر المصطلح المتناسب إجراءً تصحيحيًا متناسبًا مع الخطأ، ويقوم المصطلح المتكامل بتجميع الخطأ بمرور الوقت لإزالة أخطاء الحالة المستقرة، ويوفر المصطلح المشتق إجراءً تصحيحيًا يتناسب مع معدل تغير الخطأ.
التحكم القائم على النموذج
تستخدم خوارزميات التحكم القائمة على النموذج نموذجًا رياضيًا للنظام الأساسي لحساب أوامر المشغل. يمكن لهذه الخوارزميات توفير دقة وأداء عاليين، خاصة في التطبيقات التي تكون فيها ديناميكيات النظام الأساسي مفهومة جيدًا. تتضمن خوارزميات التحكم القائمة على النماذج عادةً استخدام تقنيات التحكم المتقدمة، مثل التحكم الأمثل أو التحكم التكيفي، لتحسين أداء النظام الأساسي.
التحكم المنطقي الغامض
التحكم المنطقي الغامض هو نوع من خوارزمية التحكم التي تستخدم المنطق الغامض لتمثيل ومعالجة المعلومات غير المؤكدة أو غير الدقيقة. يمكن استخدام خوارزميات التحكم المنطقية الضبابية للتعامل مع الأنظمة المعقدة وغير الخطية، مثل 3 منصات حركة DOF. يمكن أن توفر هذه الخوارزميات أداءً جيدًا في التطبيقات التي يصعب فيها نمذجة ديناميكيات النظام الأساسي أو حيث تكون إشارات الإدخال غير مؤكدة.
تأثير خوارزميات التحكم على الأداء
يمكن أن يكون لاختيار خوارزمية التحكم تأثير كبير على أداء منصة الحركة ثلاثية DOF. دعونا نلقي نظرة فاحصة على بعض مقاييس الأداء الرئيسية وكيفية تأثرها بخوارزمية التحكم.
دقة الحركة
ترتبط دقة حركة المنصة ارتباطًا مباشرًا بأداء خوارزمية التحكم. يمكن لخوارزمية التحكم المصممة جيدًا أن تضمن تحرك المنصة بدقة ودقة عالية، حتى في حالة وجود اضطرابات خارجية. يعد هذا أمرًا بالغ الأهمية في التطبيقات التي تحتاج فيها الحركة إلى محاكاة سيناريوهات العالم الحقيقي عن كثب، مثل محاكاة الطيران أو اختبار السيارات.
استقرار الحركة
يعد استقرار حركة المنصة مقياسًا مهمًا آخر للأداء. المنصة المستقرة قادرة على الحفاظ على حركتها دون تذبذبات أو اهتزازات. تلعب خوارزمية التحكم دورًا حاسمًا في ضمان استقرار النظام الأساسي من خلال اكتشاف الاضطرابات الخارجية والتعويض عنها.
الاستجابة للحركة
تتأثر أيضًا استجابة حركة المنصة بخوارزمية التحكم. النظام الأساسي سريع الاستجابة قادر على الاستجابة بسرعة للتغيرات في إشارات الإدخال وتحقيق الحركة المطلوبة. يجب أن تكون خوارزمية التحكم قادرة على توفير نطاق ترددي عالٍ وأوقات استجابة سريعة لضمان قدرة النظام الأساسي على التعامل مع الحركات الديناميكية.
دراسات الحالة
لتوضيح تأثير خوارزميات التحكم على أداء 3 منصات حركة DOF، دعونا نلقي نظرة على بعض دراسات الحالة في العالم الحقيقي.
اختبار الفضاء الجوي
في اختبارات الطيران، يتم استخدام 3 منصات حركة DOF لمحاكاة حركة الطائرة أثناء الطيران. يجب أن تكون المنصة قادرة على إعادة إنتاج حركات انحدار الطائرة وتدحرجها ورفعها بدقة لاختبار أداء أنظمة التحكم في الطيران بالطائرة. يمكن لخوارزمية التحكم المصممة جيدًا أن تضمن تحرك المنصة بدقة ودقة عالية، حتى في حالة وجود اضطرابات خارجية. وهذا يسمح بإجراء اختبارات أكثر واقعية وتقييم أفضل لأداء الطائرة.
اختبار السيارات
في اختبارات السيارات، يتم استخدام 3 منصات حركة DOF لمحاكاة حركة المركبات على أسطح الطرق المختلفة. يجب أن تكون المنصة قادرة على إعادة إنتاج حركات انحدار السيارة وتدحرجها ورفعها بدقة لاختبار أداء أنظمة تعليق السيارة. يمكن لخوارزمية التحكم المصممة جيدًا أن تضمن تحرك المنصة بدقة ودقة عالية، حتى في حالة وجود اضطرابات خارجية. وهذا يسمح بإجراء اختبارات أكثر واقعية وتقييم أفضل لأداء السيارة.
خاتمة
في الختام، تلعب خوارزمية التحكم دورًا حاسمًا في أداء منصة الحركة ثلاثية DOF. يمكن لخوارزمية التحكم المصممة جيدًا أن تحسن بشكل كبير من دقة النظام الأساسي واستقراره واستجابته، في حين يمكن أن تؤدي الخوارزمية سيئة التصميم إلى حركة غير دقيقة وعدم الاستقرار وحتى تلف النظام الأساسي. كمورد لثلاث منصات حركة DOF، فإننا ندرك أهمية اختيار خوارزمية التحكم الصحيحة لكل تطبيق. نحن نقدم مجموعة من خوارزميات التحكم وخيارات التخصيص لتلبية الاحتياجات المحددة لعملائنا.
إذا كنت مهتمًا بمعرفة المزيد عن موقعنا3 منصة الحركة DOFأو غيرها من المنتجات مثل6 منصة التناوب التابعة لوزارة الماليةوجدول اختبار الاهتزاز، فلا تتردد في الاتصال بنا لإجراء مناقشة مفصلة والتفاوض بشأن الشراء. نحن ملتزمون بتوفير منصات حركة عالية الجودة وخدمة عملاء ممتازة.
مراجع
- دورف، RC، وبيشوب، RH (2016). أنظمة التحكم الحديثة. بيرسون.
- أوجاتا، ك. (2010). هندسة التحكم الحديثة. برنتيس هول.
- أوستروم، KJ، وموراي، RM (2010). أنظمة التغذية الراجعة: مقدمة للعلماء والمهندسين. مطبعة جامعة برينستون.